Σου προτείνω να φύγουν οι επαναλήψεις και το διπλό αγγλικό κομμάτι των τεχνικών χαρακτηριστικών. Για σελίδα προϊόντος, θα το έστηνα έτσι ώστε να είναι πιο καθαρό, εμπορικό και ταυτόχρονα τεχνικά σοβαρό:
Γιατί Pocket 3D;
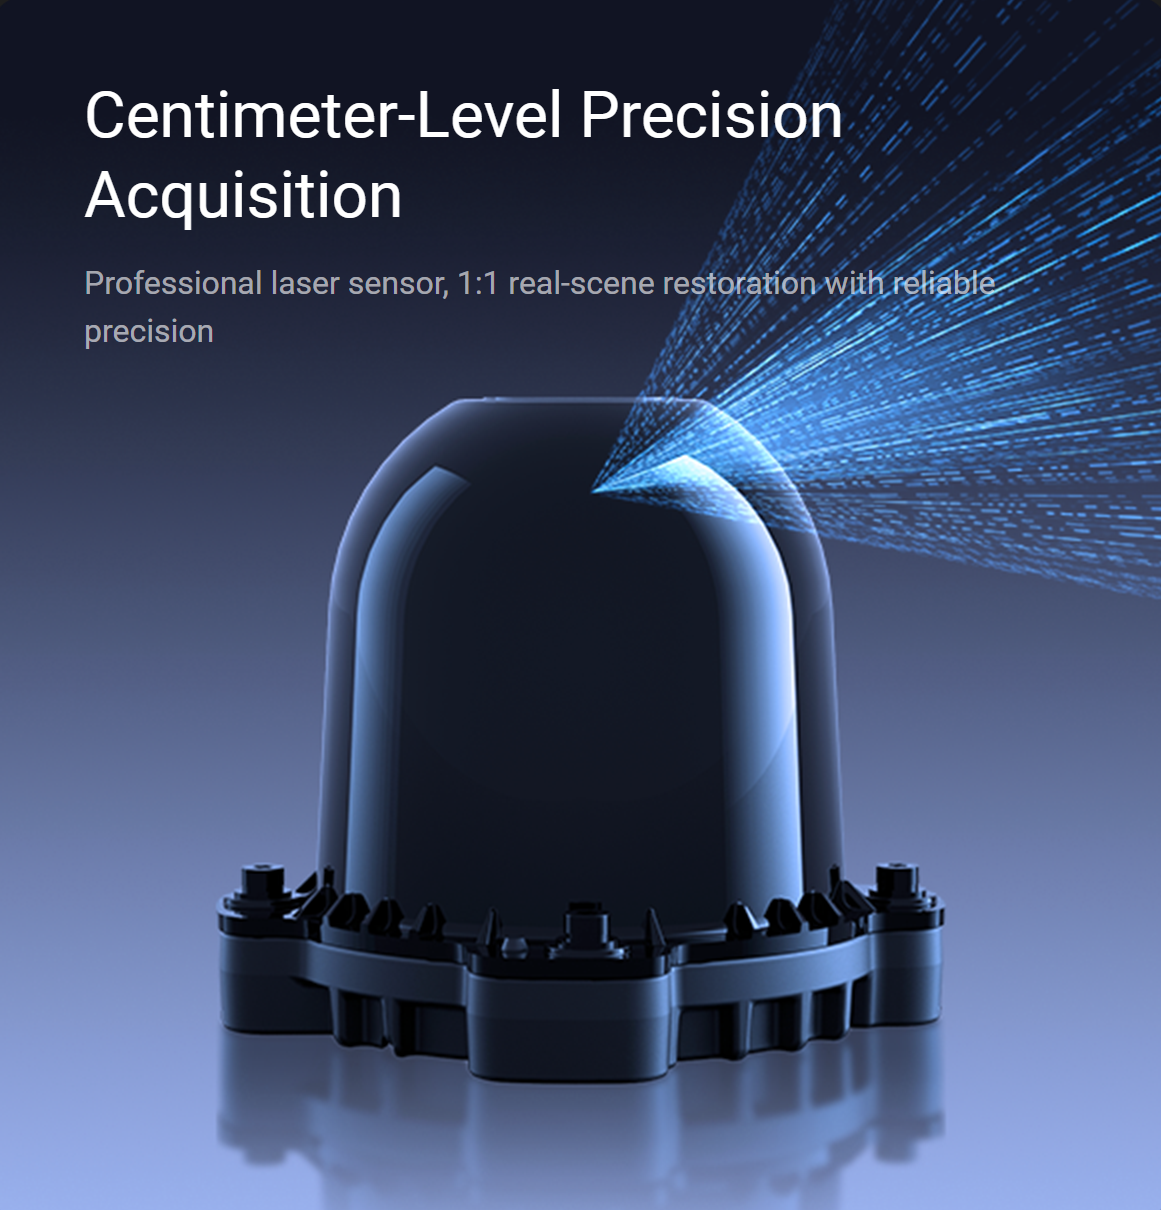
Ακρίβεια εκατοστού
Ο επαγγελματικός αισθητήρας LiDAR 16 καναλιών καταγράφει την πραγματική γεωμετρία του χώρου, δημιουργώντας μετρήσιμα τρισδιάστατα δεδομένα με σχετική ακρίβεια έως 2 cm υπό τις προβλεπόμενες συνθήκες μέτρησης.
Εξαιρετικά φορητό – λειτουργία με ένα χέρι
Με βάρος μόλις 700 g χωρίς κάμερα και compact σχεδιασμό, το Pocket 3D μπορεί να χρησιμοποιηθεί άνετα με ένα χέρι.
Είναι ιδανικό για γρήγορες αποτυπώσεις σε εσωτερικούς και εξωτερικούς χώρους, ακόμη και σε σημεία όπου η χρήση μεγαλύτερου 3D Scanner είναι δύσκολη.
Απλή διαδικασία συλλογής δεδομένων
Η φιλοσοφία του συστήματος είναι απλή:
Σάρωση → Επεξεργασία → Point Cloud / 3D Model → CAD / BIM
Η συλλογή και η επεξεργασία δεδομένων έχουν σχεδιαστεί ώστε να απαιτούν ελάχιστη εμπειρία από τον χειριστή, μειώνοντας σημαντικά τον χρόνο εργασίας τόσο στο πεδίο όσο και στο γραφείο.
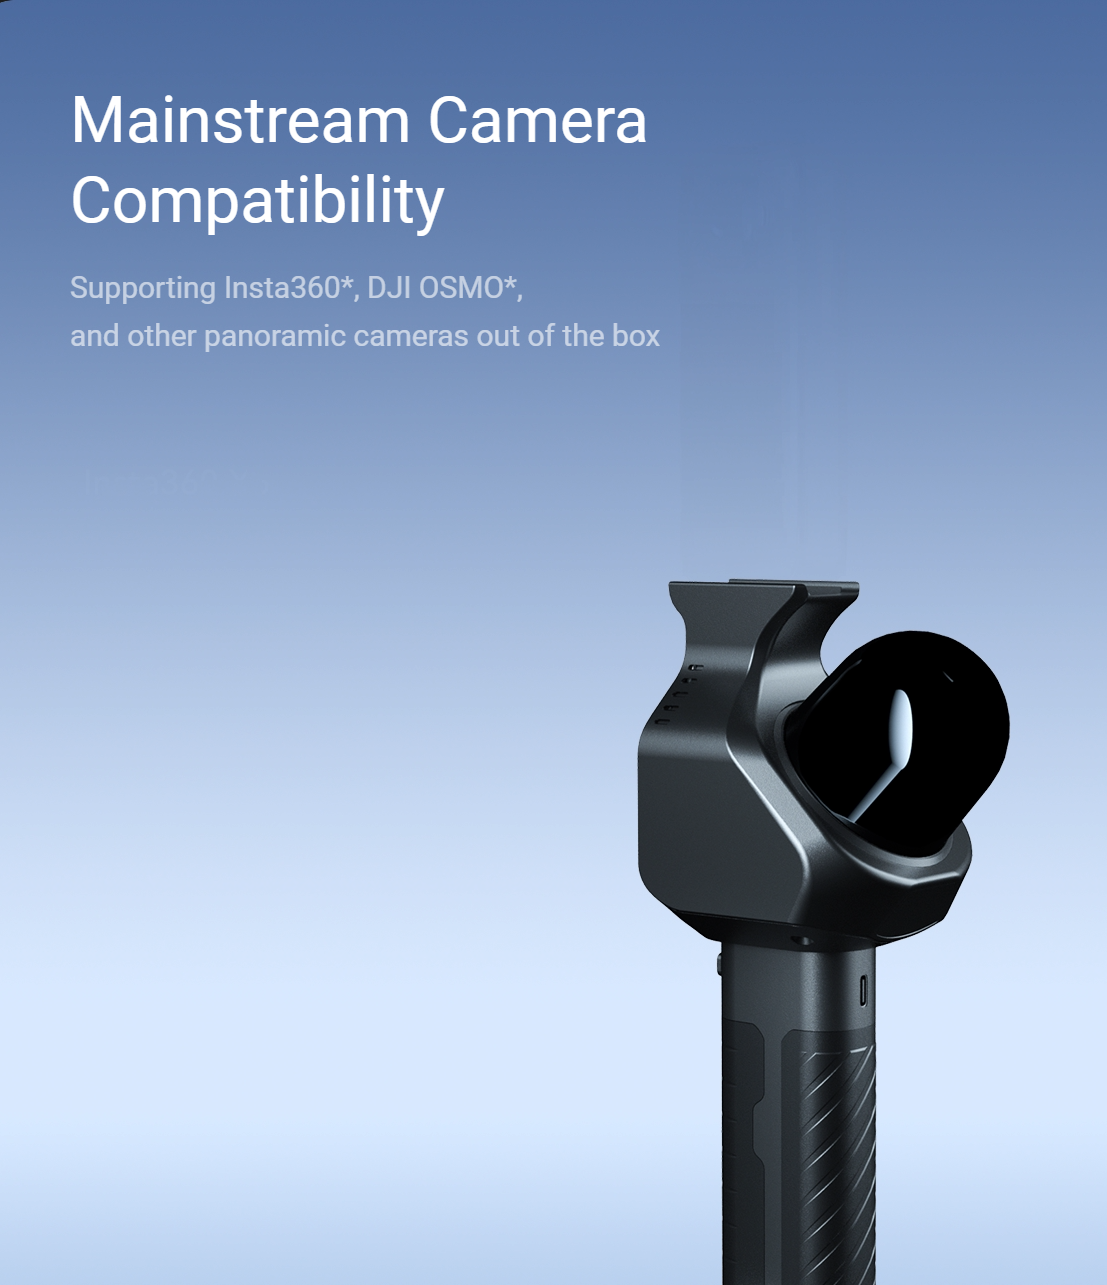
Συμβατότητα με πανοραμικές κάμερες
Το Pocket 3D μπορεί να συνδυαστεί με δημοφιλείς πανοραμικές κάμερες, όπως Insta360, DJI OSMO και άλλες συμβατές λύσεις, για τη δημιουργία έγχρωμων Point Clouds και φωτορεαλιστικών τρισδιάστατων μοντέλων.
Μία σάρωση – Πολλαπλά αποτελέσματα
Ένα από τα σημαντικότερα πλεονεκτήματα του Pocket 3D είναι ότι από μία διαδικασία καταγραφής μπορούν να δημιουργηθούν διαφορετικοί τύποι παραδοτέων.
Point Cloud
Δημιουργία πυκνού νέφους σημείων (Point Cloud) που αναπαριστά τη γεωμετρία και τις πραγματικές διαστάσεις του χώρου.
Το Point Cloud μπορεί να χρησιμοποιηθεί για:
3DGS – Gaussian Splatting
Δημιουργία εντυπωσιακών 3D Gaussian Splatting (3DGS) μοντέλων με ιδιαίτερα φωτορεαλιστική απεικόνιση.
Ιδανικό για:
Mesh Model
Δημιουργία τρισδιάστατου Mesh για rendering, visualization και περαιτέρω επεξεργασία σε συμβατά λογισμικά τρίτων κατασκευαστών.
BIM
Τα δεδομένα του Pocket 3D μπορούν να αξιοποιηθούν σε BIM workflows, για την αποτύπωση υφιστάμενων κατασκευών, δικτύων, σωληνώσεων και άλλων δομικών στοιχείων.
Εφαρμογές
Τοπογραφία & Αποτύπωση Κτιρίων
Γρήγορη τρισδιάστατη καταγραφή κτιρίων και κατασκευών με δυνατότητα παραγωγής Point Cloud για δημιουργία κατόψεων, όψεων, τομών και CAD σχεδίων.
Αρχιτεκτονική & Ανακαινίσεις
Καταγραφή της υφιστάμενης κατάστασης πριν από μία ανακαίνιση ή επέμβαση, περιορίζοντας σημαντικά τις χειροκίνητες μετρήσεις.
Βιομηχανικές Εγκαταστάσεις
Αποτύπωση εργοστασίων, μηχανολογικού εξοπλισμού, σωληνώσεων και σύνθετων εγκαταστάσεων για As-Built documentation, Digital Twin και BIM.
Εσωτερικοί Χώροι
Ταχεία ψηφιοποίηση κατοικιών, επαγγελματικών χώρων, ξενοδοχείων, καταστημάτων, εκθεσιακών χώρων και μεγάλων εσωτερικών εγκαταστάσεων.
Ενεργειακές Υποδομές
Τρισδιάστατη καταγραφή υποσταθμών και ενεργειακών εγκαταστάσεων για τεκμηρίωση, επιθεώρηση, συντήρηση και δημιουργία Digital Twin.
Πολιτιστική Κληρονομιά
Ψηφιακή διατήρηση ιστορικών κτιρίων, μνημείων και πολιτιστικών χώρων με δυνατότητα δημιουργίας φωτορεαλιστικών 3D μοντέλων.
Διερεύνηση Συμβάντων & Ατυχημάτων
Γρήγορη επιτόπια τρισδιάστατη καταγραφή της σκηνής σε πραγματική κλίμακα, δημιουργώντας ένα ψηφιακό αρχείο που μπορεί να χρησιμοποιηθεί για μεταγενέστερη ανάλυση και τεκμηρίωση.
SLAM GO App
Η εφαρμογή SLAM GO της Feima Robotics χρησιμοποιείται για τον έλεγχο των φορητών συστημάτων SLAM της εταιρείας.
Μέσω της εφαρμογής ο χρήστης μπορεί να:
Ελέγχει τη συσκευή
Πραγματοποιεί συλλογή Point Cloud
Παρακολουθεί τα δεδομένα σε πραγματικό χρόνο
Διαχειρίζεται τα δεδομένα της μέτρησης
Πραγματοποιεί αναβάθμιση firmware μέσω Cloud
Απαιτήσεις iOS
iPhone 11 ή νεότερο
Ενημερωμένη έκδοση iOS
Απαιτήσεις Android
SLAM GO POST – Επεξεργασία στο γραφείο
Το SLAM GO POST είναι το λογισμικό επεξεργασίας δεδομένων SLAM της Feima Robotics.
Επιτρέπει την επεξεργασία των RAW δεδομένων που έχουν συλλεχθεί με το Pocket 3D και την παραγωγή:
High-Precision Point Clouds
Color Point Clouds
Πανοραμικών εικόνων υψηλής ανάλυσης
High-Accuracy Odometry
Real-World 3DGS Models
Δεδομένων κατάλληλων για περαιτέρω Mesh / CAD / BIM επεξεργασία
Παράλληλα, η συμβατότητα με λογισμικά τρίτων κατασκευαστών επιτρέπει την ένταξη του Pocket 3D σε υπάρχουσες επαγγελματικές ροές εργασίας.
Τεχνικά Χαρακτηριστικά Pocket 3D
Σύστημα
| Χαρακτηριστικό | Προδιαγραφή |
|---|
| Βάρος | 700 g χωρίς κάμερα |
| Διαστάσεις | 127 × 105 × 223 mm |
| Κατανάλωση | 7 W |
| Αποθηκευτικός χώρος | 32 GB TF |
| Μπαταρία | SP20 – 2450 mAh |
| Αυτονομία | Έως 3 ώρες σε θερμοκρασία δωματίου |
| Θερμοκρασία λειτουργίας | -20°C έως +50°C |
| Υγρασία λειτουργίας | <95% |
Ακρίβεια
| Χαρακτηριστικό | Προδιαγραφή |
|---|
| Σχετική ακρίβεια | 2 cm @ 60 m¹ |
| Απόλυτη ακρίβεια | 5 cm¹ |
LiDAR
| Χαρακτηριστικό | Προδιαγραφή |
|---|
| Εύρος μέτρησης | 0,15 – 100 m |
| Μέγιστη εμβέλεια² | 30 m @ 10% reflectivity |
| Κανάλια LiDAR | 16 |
| Οριζόντιο FOV | 360° |
| Κατακόρυφο FOV | 40° |
| Scanning Frequency | 10 Hz |
| Point Rate | 48.000 σημεία/sec |
Συνδεσιμότητα
| Χαρακτηριστικό | Προδιαγραφή |
|---|
| USB Type-C | Φόρτιση |
| Wi-Fi | Ναι |
| Bluetooth | Ναι |
| Βάση στήριξης | Σπείρωμα 1/4" |
Απαιτήσεις SLAM GO POST
Για την επεξεργασία των δεδομένων σε υπολογιστή προτείνονται:
Λειτουργικό σύστημα: Windows 10 / Windows 11 64-bit
Ελεύθερος χώρος: Τουλάχιστον 50 GB
Κάρτα γραφικών: Προτείνεται NVIDIA Dedicated GPU
CUDA: Συμβατός/ενημερωμένος NVIDIA Driver για CUDA 12.x ή νεότερο
Επεξεργαστής: Προτείνεται Intel CPU σε συνδυασμό με NVIDIA GPU
Για καλύτερη απόδοση κατά την επεξεργασία μεγάλων Point Clouds και 3DGS μοντέλων συνιστάται η χρήση υπολογιστή υψηλών προδιαγραφών με αυτόνομη NVIDIA GPU.
Pocket 3D
Από το πραγματικό περιβάλλον στο ψηφιακό μοντέλο
Scan. Process. Measure. Model.
Μία compact λύση για 3D Scanning, SLAM, Point Cloud, Gaussian Splatting, Mesh και BIM workflows, σχεδιασμένη για τον σύγχρονο μηχανικό και επαγγελματία.
¹ Οι αναφερόμενες ακρίβειες αφορούν μετρήσεις υπό τις τυπικές συνθήκες δοκιμών του κατασκευαστή και ενδέχεται να διαφοροποιούνται ανάλογα με το περιβάλλον, την επιφάνεια, την απόσταση και τη διαδικασία μέτρησης.
² Συνθήκες δοκιμής μέγιστης εμβέλειας: κάθετη πρόσπτωση, φωτισμός περιβάλλοντος 0–100 klux και πιθανότητα ανίχνευσης 50%.
Σημείωση εμπορικών σημάτων: Τα Insta360 και DJI OSMO είναι εμπορικά σήματα των αντίστοιχων κατόχων τους. Η αναφορά τους γίνεται αποκλειστικά για λόγους παρουσίασης συμβατότητας. Το Pocket 3D αναπτύσσεται και κατασκευάζεται ανεξάρτητα από τη Feima Robotics και δεν αποτελεί προϊόν των Insta360 ή DJI.
